
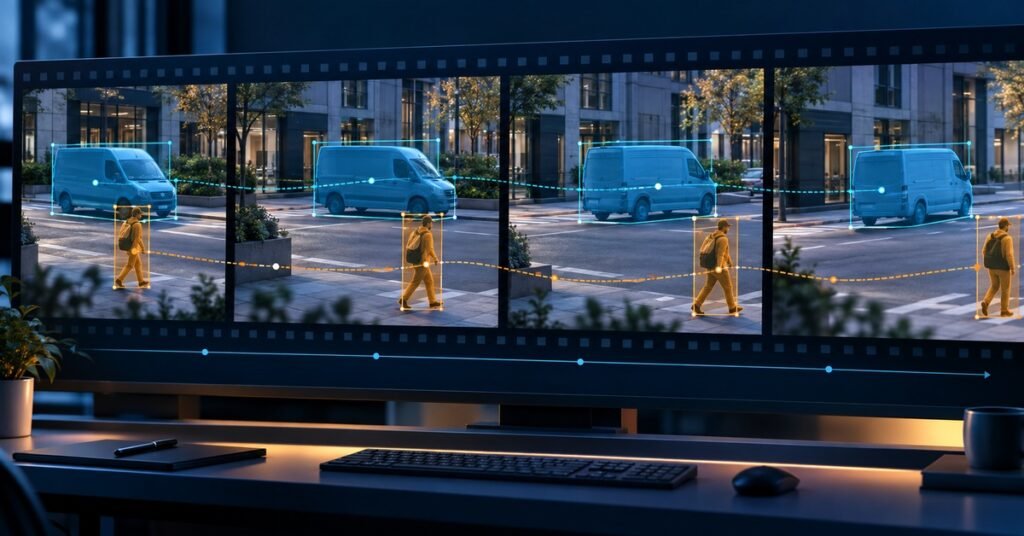
라벨 수가 아니라 모델 과제로 비디오 어노테이션 서비스를 선택하십시오
비디오 어노테이션 서비스는 연속 프레임을 위치, 정체성, 움직임, 사건의 시간 관계가 보존된 학습 데이터로 바꿉니다. 구매자는 먼저 모델이 객체를 검출해야 하는지, 동일 객체를 추적해야 하는지, 자세를 추정하거나 윤곽을 분할해야 하는지, 행동이나 사건 구간을 인식해야 하는지 정해야 합니다. 그 다음 그 증거를 제공하는 가장 단순한 어노테이션을 선택해야 합니다. 비디오를 서로 무관한 이미지 폴더처럼 다루면 비디오를 선택한 이유인 시간 정보가 사라질 수 있습니다.
따라서 상업적 비교는 프레임당 가격보다 넓어야 합니다. 실행 가능한 범위에는 어노테이션 단위, 프레임 샘플링, 객체 ID, 가림과 재등장, 보간, 온톨로지, 출력 형식, 품질 지표와 승인 시험이 포함됩니다. 저렴한 라벨이 ID 복구와 형식 변환을 많이 요구한다면 관리형 워크플로보다 최종 비용이 높아질 수 있습니다.
이 가이드는 컴퓨터 비전, 로보틱스, 리테일 및 모빌리티 팀이 어노테이션 방식, 프레임과 시퀀스 설계, 시간 일관성, 도구와 형식, 비용 요인, 파일럿 근거를 비교하도록 돕습니다.
어노테이션 유형을 모델 출력과 맞추십시오
같은 영상도 여러 데이터셋을 만들 수 있지만 각각 다른 질문에 답합니다.
- 프레임 또는 클립 분류는 프레임, 샷, 시퀀스에 정상/이상, 결제 시작, 지게차 작동, 주행 행동 같은 범주를 부여합니다. 위치가 필요 없을 때 효율적이지만 행동의 시작과 끝을 정의해야 합니다.
- 바운딩 박스는 직사각형으로 객체를 찾으며 검출과 많은 추적 과제에 적합합니다. 부분 가림 시 보이는 부분만 감쌀지 전체 형태를 추정할지 정해야 합니다.
- 객체 트랙은 여러 프레임의 동일 인스턴스를 안정된 ID로 연결합니다. 다중 객체 추적, 궤적, 체류 시간, 상호작용 분석에 쓰이며 ID 전환과 트랙 단절이 핵심 결함입니다.
- 폴리곤 또는 인스턴스 마스크는 객체 윤곽을 그립니다. 정밀 공간 추론, 로봇, 산업 검사, 겹친 객체 분리에 유용하지만 시간에 따라 경계가 바뀌므로 비용이 큽니다.
- 시맨틱 세그멘테이션은 관련 픽셀에 클래스를 지정하고, 인스턴스 세그멘테이션은 개별 객체를 분리합니다. 파놉틱 방식은 배경과 셀 수 있는 객체를 결합하므로 학습 파이프라인의 기대 표현을 명시해야 합니다.
- 키포인트와 스켈레톤은 관절, 도구 끝, 바퀴, 상품 모서리 같은 랜드마크를 표시합니다. 순서, 좌우, 가시성 규칙이 필수입니다.
- 행동, 사건, 시간 구간은 시작, 종료, 행위자와 관계를 기록합니다. 상품 집기, 차선 변경, 제한 구역 진입의 경계 허용치를 프레임이나 시간으로 정의해야 합니다.
Microsoft COCO 논문은 객체 검출과 인스턴스 분할의 1차 참고 자료이고, BDD100K 논문은 하나의 비디오 컬렉션이 검출, 차선, 세그멘테이션, 다중 객체 추적 등 다양한 과제를 지원할 수 있음을 보여 줍니다. 즉 “비디오 어노테이션”은 하나의 납품물이 아니므로 구매자가 과제와 표현을 먼저 지정해야 합니다.
하위 모델에 가치가 있을 때만 라벨을 겹쳐 설계하십시오. 리테일은 사람 트랙, 선반 영역, 집기 사건이 필요해도 모든 사람의 픽셀 마스크는 필요하지 않을 수 있습니다. 로봇은 조작 대상에만 마스크와 키포인트를 요구하고 배경은 시맨틱 영역으로 충분할 수 있습니다.
프레임 어노테이션과 시퀀스 어노테이션을 구분하십시오
첫 결정은 프레임이 독립 샘플인지 추적 시퀀스의 구성원인지입니다.
모델이 정지 이미지를 사용하거나 시간 순서 가치가 작고, 다양한 스냅숏을 의도적으로 뽑을 때는 독립 프레임이 적절합니다. 병렬 작업과 이미지 형식 내보내기도 쉽습니다. 그러나 단순히 n번째 프레임마다 뽑으면 거의 같은 장면이 과대표집되고 짧은 사건은 누락되며 동일 객체에 다른 ID가 붙을 수 있습니다.
정체성, 이동, 지속 시간, 전환, 상호작용이 중요하면 시퀀스 어노테이션을 사용합니다. 완전한 클립이나 명확한 샷을 단위로 삼고 진입, 이탈, 가림, 재등장, 컷 통과 규칙을 정해야 합니다. 작업자는 평가 기준과 같은 ID 판단을 내릴 만큼 앞뒤 맥락을 볼 수 있어야 합니다.
예측 가능한 움직임에서는 키프레임 보간이 반복 작업을 줄입니다. CVAT의 공식 용어 문서는 비디오 보간 모드에서 track 객체를 사용하고 키프레임 사이의 모양을 선형 보간한다고 설명합니다. 폴리곤 트랙 문서는 유용한 보간을 위해 시작점과 방향도 일관되어야 한다고 명시합니다. 자동화는 가속 수단이지 승인 증거가 아닙니다. 빠른 움직임, 변형, 컷, 가림, 스케일 변화에는 추가 키프레임이나 수동 수정이 필요합니다.
고정 간격, 장면 변화, 중요 사건 주변의 조밀한 프레임, 작은 객체와 심한 가림·저조도·날씨·희귀 시점의 위험 기반 샘플을 결합하십시오. 한 시퀀스의 이웃 프레임은 동일한 학습·검증·시험 분할에 둬야 합니다. 그렇지 않으면 거의 같은 프레임이 분할 사이로 누출되어 배포 성능보다 평가가 좋아 보일 수 있습니다.
시간 일관성을 승인 요건으로 만드십시오
한 프레임의 박스가 맞아도 트랙은 틀릴 수 있으므로 비디오 QA는 공간 정확도와 연속성을 함께 측정해야 합니다.
하나의 트랙 ID는 한 물리적 인스턴스에만 유지되어야 합니다. 두 객체가 교차하면 접근, 중첩, 분리 구간을 모두 검토합니다. 가림 후 ID를 재개할 조건과 새 트랙을 만들 조건을 정하고, 형식이 지원한다면 “가려짐”, “화면 밖”, “장면에 없음”을 구분합니다.
기하 규칙도 필요합니다. 객체나 카메라 움직임 없이 박스와 마스크가 흔들려서는 안 됩니다. 보이는 픽셀, 보이지 않는 전체 범위, 클래스별 방식 중 같은 포함 규칙을 모든 프레임에 적용하십시오. 보간 결과는 키프레임뿐 아니라 중간 지점과 움직임 변화점에서도 검사해야 합니다.
클래스, 색상, 장비 유형 같은 지속 속성은 불필요하게 바뀌면 안 됩니다. 포즈, 가시성, 활동, 신호등 상태처럼 변하는 속성에는 허용 전환이 필요합니다. 사건 라벨은 “손이 물체에 처음 닿을 때 시작하고 물체를 제어하면 종료”처럼 시작과 끝을 설명하고 수치 허용치를 둡니다.
보고서는 프레임 기하 일치도, 클래스와 속성 정확도, 트랙 완전성, 파편화와 ID 전환, 사건 경계 일치와 누락, 스키마 및 내보내기 검증을 분리해야 합니다. 작은 안전 객체 과제는 평균 IoU보다 누락을 더 중시할 수 있고, 궤적 과제는 다소 느슨한 박스를 허용해도 ID 전환을 거부할 수 있습니다. 임계값은 과제별로 설정하고 의견 차이의 판정과 수정 후 회귀 검사를 요구하십시오.
컴퓨터 비전 이미지 어노테이션 가이드와 재작업을 줄이는 어노테이션 지침도 경계와 예외 사례 설계에 활용할 수 있습니다.
생산 전에 도구, 온톨로지, 형식을 확정하십시오
도구는 긴 비디오, 프레임 탐색, 속도 조절, 키프레임, 보간, 트랙 ID, 가림 상태, 마스크, 키포인트, 시간 구간, 댓글, 감사 기록, 권한과 검토 큐를 지원해야 합니다. 실제 해상도, 코덱, 프레임률, 클립 길이로 성능을 시험하십시오. 기능 목록만으로 생산 영상의 사용성을 입증할 수 없습니다.
온톨로지와 지침은 함께 버전 관리합니다. 각 라벨에 정의, 포함·제외, 긍정·부정 예, 계층, 속성, 어려운 사례 정책이 있어야 합니다. 잘림, 군중, 반사, 화면, 그림자, 작은 객체, 모션 블러, 중복, 컷, 불확실 프레임을 다루고 파일럿에서 새 사례가 나오면 결정 로그를 갱신합니다.
첫 작업 전에 좌표 원점과 단위, 반올림, 프레임 번호와 타임스탬프, 가변 프레임률, 소스 체크섬, 클래스·트랙·어노테이션 ID, 폴리곤 방향, 마스크 인코딩, 키포인트 순서, 가시성, 사건 구간, 파일 구조와 버전 기록을 설계하십시오.
COCO형 JSON은 이미지 검출·분할·키포인트에 흔하지만 비디오 ID 설계를 자동 해결하지 않습니다. 도구 원본 형식은 트랙을 보존해도 플랫폼 종속을 만들 수 있고, 사용자 JSON은 파이프라인에 맞지만 검증 비용이 커집니다. 멀티센서와 시나리오에는 객체, 프레임, 스트림, 좌표계, 행동, 사건, 관계를 정의하는 ASAM OpenLABEL을 참고할 수 있습니다. 익숙한 이름보다 실제 로더가 검증 가능한 형식을 선택하십시오.
조달 단계에서 샘플 내보내기를 받아 학습 로더로 읽고, 무작위 시각화, 개수와 ID 검사를 수행하십시오. 스키마를 통과해도 좌표 방식이나 시간 정체성이 틀릴 수 있습니다.
실제 비용 요인을 비교하십시오
비용은 비디오 시간보다 어노테이션 사건과 검토 복잡도에서 결정됩니다. 1분의 고정 인터뷰와 1분의 혼잡 교차로는 길이는 같아도 객체 수와 움직임이 전혀 다릅니다.
유효 프레임, 프레임당 객체 수, 트랙 길이, 진입·이탈, 가림 밀도, 기하 유형, 클래스·속성·관계 수, 해상도와 프레임률, 보간 또는 사전 라벨의 수정 부담, 희귀 클래스 탐색, 전문성, 보안, 검토·판정·재작업, 변환과 보고가 주요 요인입니다.
견적은 프레임당 가격보다 승인된 시퀀스당 비용 같은 검증 단위로 비교합니다. 모든 공급업체에 같은 샘플, 온톨로지, 출력, QA, 임계값을 주고 설정, 생산, 검토, 판정, 수정 비용을 분리하도록 요구하십시오.
서비스 범위, 제공 모델, 공급업체 적합성을 더 넓게 검토하려면 AI 데이터 서비스 회사 비교를 이 가이드의 비디오별 증거와 함께 활용하십시오.
공급업체 A가 10번째 프레임의 박스를 싸게 제공하되 ID 연속성을 검사하지 않고, B가 키프레임 트랙과 보간, 모든 가림 전환 검토, ID 전환 보고를 제공한다고 가정합니다. 모델이 궤적을 필요로 한다면 A는 같은 서비스의 저가안이 아니라 다시 라벨링하거나 엔지니어링으로 수리해야 할 다른 납품물입니다.
자동화 절감 효과는 수정 시간과 오류 분포에 달려 있습니다. 같은 파일럿 시퀀스에서 수동과 보조 방식을 비교하고 어노테이션 시간, 검토 시간, 수정, 승인 산출량과 조건별 결함을 기록하십시오. 샘플 근거 없이 일반 생산성 주장을 프로젝트 예측으로 쓰지 마십시오.
구매 결정을 검증하는 파일럿을 운영하십시오
좋은 파일럿은 예쁜 데모가 아니라 축소된 생산 시스템입니다. 일반 장면과 함께 혼잡, 빠른 움직임, 부분·전체 가림, 카메라 이동, 블러, 작은 객체, 클래스 모호성, 컷, 희귀 사건을 포함합니다. 구매자가 통제하는 골드 또는 판정 세트는 생산 작업자에게 숨기는 것이 좋습니다.
파일럿 전 모델 과제, 소스 권리와 보안, 시퀀스·샘플링, 온톨로지, ID·가림·기하·사건 규칙, 유효 출력 예, QA 샘플과 임계값, 수정 책임, 검토 후 처리량, 변경 관리와 재견적 규칙을 합의하십시오.
실행 중에는 단계별 노동, 승인 라벨, 오류 범주, ID 결함, 질문 응답, 지침 변경, 내보내기 실패, 검토자 일치를 측정하고 쉬운 영상과 어려운 영상을 분리합니다. 빈 프레임과 밀집 장면을 섞은 평균은 확장 근거가 아닙니다.
종료 시 최종 어노테이션, 검증된 출력, 이슈 로그, 수정 지침, 결정 로그, QA 보고서, 확장 가정을 받고 여러 시퀀스를 처음부터 끝까지 검토하십시오. 이후 승인, 범위 수정, 두 번째 집중 파일럿 또는 중단을 결정합니다.
구매 체크리스트:
- 어노테이션이 모델 출력을 직접 지원하는가?
- 샘플링과 시퀀스 경계가 명확한가?
- ID, 가림, 재등장, 컷 규칙이 있는가?
- 포함 규칙과 예외가 예시로 설명되는가?
- 도구가 타이밍 오류 없이 생산 영상을 처리하는가?
- 목표 형식이 실제 학습 로더를 통과했는가?
- 기하, 클래스, 시간, 스키마 품질을 별도로 측정하는가?
- 가격에 검토, 판정, 수정, 보고가 포함되는가?
- 접근, 보존, 삭제 통제가 영상 위험에 맞는가?
- 처리량이 난이도별 승인 산출물로 보고되는가?
강한 비디오 어노테이션 서비스 제안은 라벨을 모델 과제와 연결하고 시간 의미를 보존하며 형식 호환성을 증명하고 승인 품질에 가격을 매깁니다. 대표 비디오 샘플을 Smart Language Service에 보내 주시면 어노테이션 방식과 비용을 검토하고, 파일럿 설계, 온톨로지 현지화, 생산과 검토, 시퀀스 단위 승인 증거를 지원할 수 있습니다.